
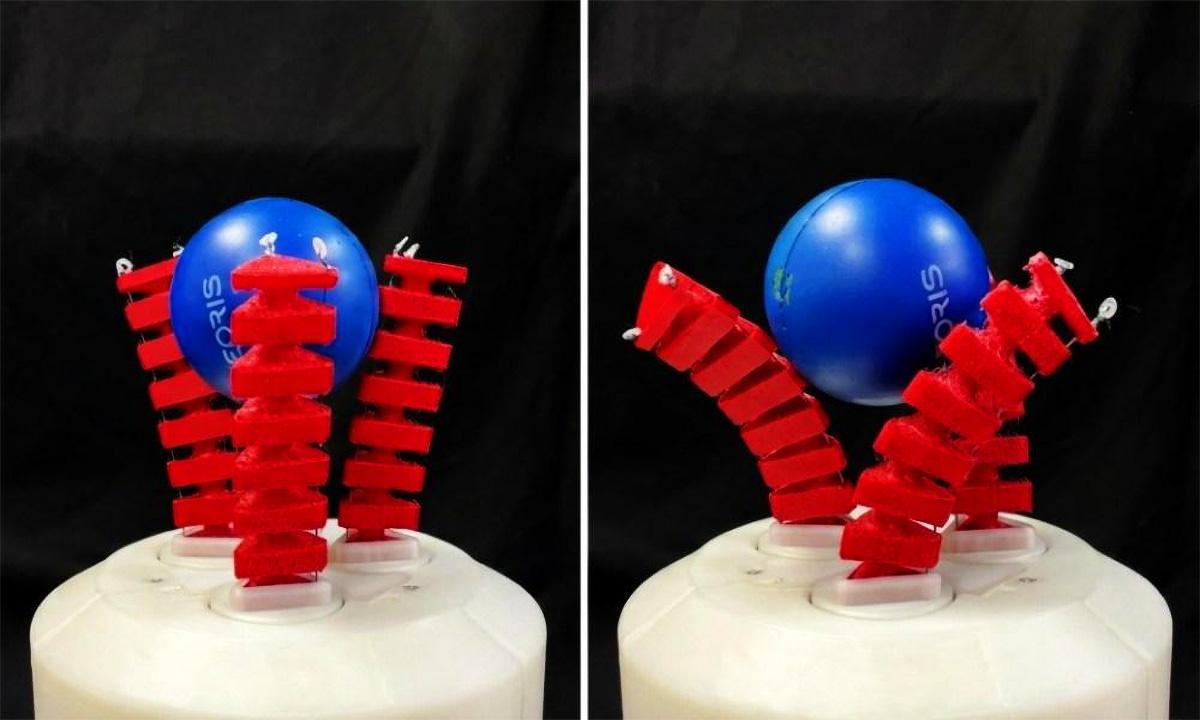
Navaros viešojo universiteto (UPNA) ir Madrido Karloso III universiteto (UC3M) tyrėjų komanda pristatė minkštą robotinį griebtuvą, kuris neapsiriboja vien objektų suėmimu. Sistema gali ridenti objektus ir keisti jų orientaciją tarp pirštų jų neatleidžiant ar nededant ant paviršiaus, kad vėl juos suimtų. Toks miklumas, vadinamas manipuliavimu ranka, tokio tipo mechanizmuose vis dar yra neįprastas.
Šio projekto tikslas – įveikti klasikinį apribojimą. Minkštų nagų lankstumas leidžia jiems prisitaikyti prie labai skirtingų formų, dydžių ir standumo, tačiau dažnai sunku pasiekti tikslius judesius po suėmimo. Tyrėjai paskelbė savo rezultatus moksliniame žurnale „Bioinspiration & Biomimetics“ , kuriame aprašo architektūrą, skirtą pagerinti šį manipuliavimo gebėjimą.
Trijų pirštų dizainas ir koordinuoti judesiai
Griebtuvą sudaro trys minkšti pirštai, kurių kiekvienas turi tris laisvės laipsnius . Be lenkimosi, jie gali suktis apie savo ašį. Koordinuodamas šiuos judesius, įrenginys leidžia objektui nuolat suktis, išliekant suimtam. Idėja yra atskirti du veiksmus, kurie yra susieti daugelyje lanksčių sistemų: pirštų sugniaužimas aplink detalę ir jos padėties keitimas.
Tyrėjai rezultatą lygina su kasdieniais gestais. Tai panašu į stiklainio sukiojimą rankoje, norint perskaityti etiketę jo nepadedant, arba į lemputės atsukimo judesį. Žmogui tai beveik automatiška; minkštam robotui reikia valdyti sukibimo jėgas, santykinius poslinkius ir medžiagų, kurios nesielgia kaip įprasta standi jungtis, deformacijas.
Komanda nebando atkartoti žmogaus rankos, o suteikia mašinai šiek tiek kasdien naudojamų rankų miklumo . Praktiškai tai leidžia objektą prieš naudojimą perorientuoti, pastatyti į kitą padėtį arba paruošti kitai užduočiai nepradedant naujo suėmimo ciklo.
Paraiškos, testavimas ir finansavimas
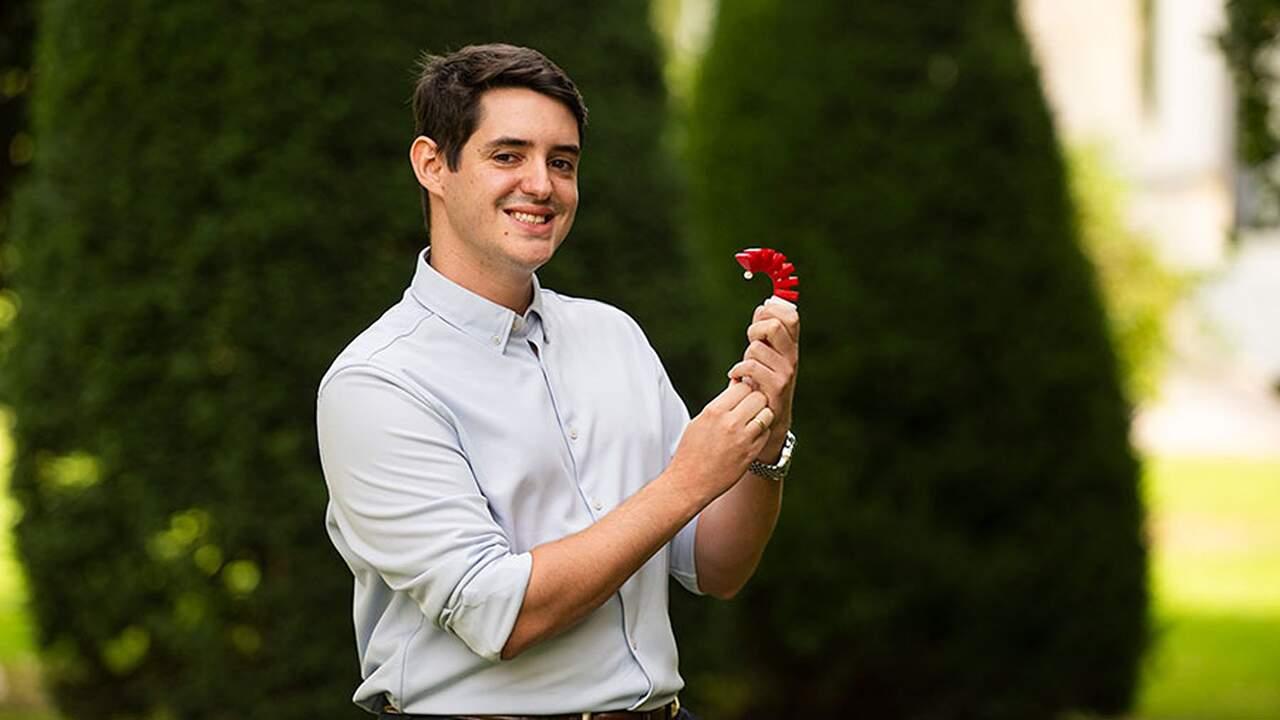
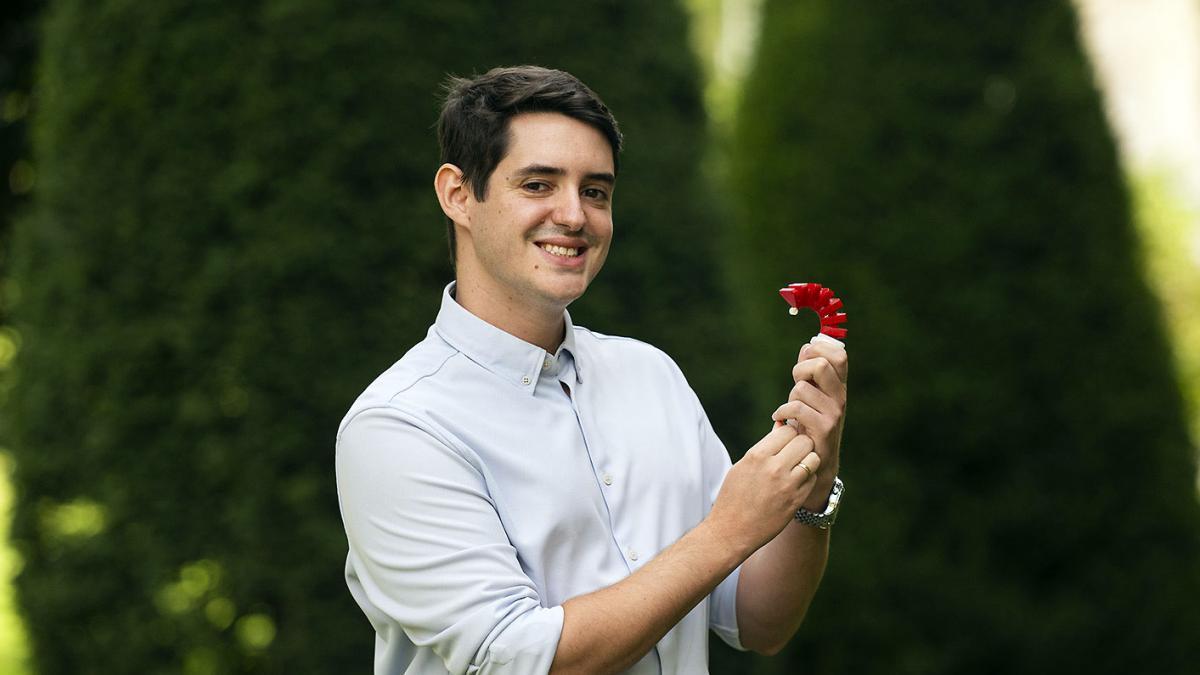
Konstrukcija taip pat yra modulinė. Kiekvieną iš trijų pirštų galima surinkti ir išardyti atskirai , todėl pažeistą elementą galima pakeisti nekeičiant viso letenos. Ši savybė palengvina eksperimentavimą su skirtingomis konfigūracijomis ir gali supaprastinti priežiūrą ateityje.
Bandymų metu tyrėjai naudojo įvairius objektus: vandens buteliuką, kibirą, servetėlių pakelį, suktuką, 3D spausdintuvu atspausdintą figūrėlę, guminį ančiuką, kelis pliušinius žaislus, atsuktuvą ir dirbtinę rožę . Ta pati strategija buvo naudojama laikant skirtingo dydžio, formos ir standumo objektus ir juos pasukant neatleidus rankenos.
Galimos taikymo sritys apima užduotis, kai robotui reikia pakoreguoti objekto suėmimą jo neatleidžiant ir nesuimant iš naujo. Pavyzdžiai: detalės orientavimas prieš surinkimą , gležnų ar netaisyklingos formos gaminių tvarkymas, užsakymų rūšiavimas, laboratorinių medžiagų ruošimas arba darbas su daiktais, kurie keičia formą. Paminėti sektoriai: maisto pramonė, logistika, laboratorijos, gamyba ir pagalbinė robotika.
Kita sritis, kurioje šis požiūris tinka, yra bendradarbiaujanti robotika . Erdvėse, kuriose dalijasi žmonės ir mašinos, minkštosios sistemos gali fiziškai prisitaikyti prie mažiau struktūrizuotos aplinkos nei tradicinė pramoninė ląstelė. Galimybė perorientuoti objektą pačiame griebtuve išplečia operacijas, kurias galima atlikti vienu suėmimu.
Projektą finansavo ADAPTA ir SIROCO projektai , kuriuos rėmė Mokslo, inovacijų ir universitetų ministerija, kartu su Europos Sąjungos ERPF lėšomis. Tyrimo autoriai yra Carlos Relaño Gibert iš Navaros viešojo universiteto (UPNA) ir Alberto Rodríguez-Sanz, Lisbeth Mena bei Concepción A. Monje iš Madrido Carlos III universiteto Robotikos laboratorijos (UC3M).
Skirtingai nuo standžių pramoninių robotų, kuriems paprastai reikia iš anksto žinoti tikslią pakeliamo objekto geometriją, minkšti robotai pasižymi didesniu prisitaikymu prie lietimo. Tai nepanaikina regėjimo, valdymo ir planavimo poreikio, tačiau sumažina priklausomybę nuo konkrečios formos ir atveria duris trapių ar nenuspėjamų objektų tvarkymui su didesne saugos riba.
Ši pažanga vis dar yra eksperimentinių tyrimų etape. Bandymai rodo, kad architektūra veikia su tiriamu objektų rinkiniu, nors jos įgyvendinimas realiose gamybos linijose priklausys nuo tokių veiksnių kaip ciklo greitis, kartojamumas, priežiūra ir integravimas su kitomis sistemomis. Jei šios sąlygos bus įvykdytos neprarandant mechaninio paprastumo, manipuliavimas griebtuve galėtų panaikinti pagalbines operacijas užduotims, kurioms šiuo metu reikia atleisti, perkelti ir vėl suimti.